상품번호 : QQ84919
※문의시 상품번호를 알려주세요
상품상세설명
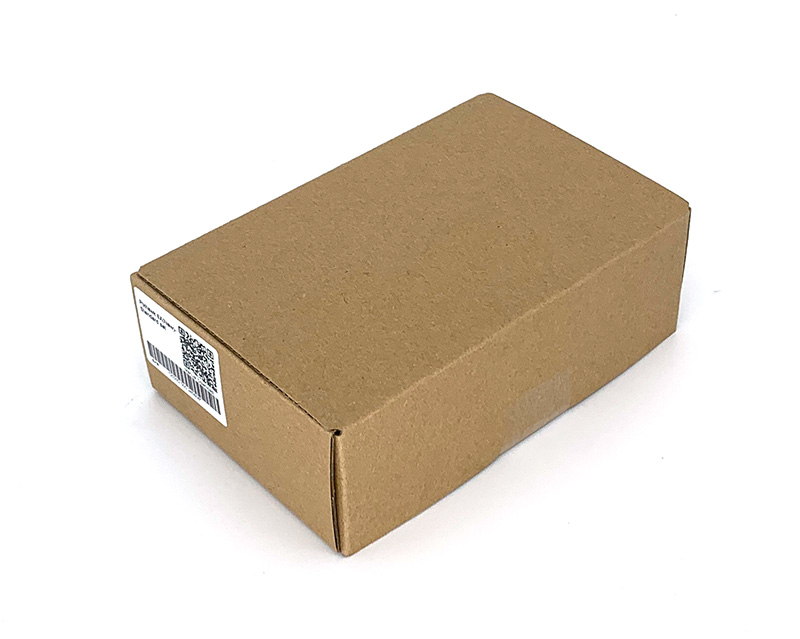
* 유럽연합(EU) 의 포장재 규제안(PPWR)에 따라 2024년 06월 이후 수입된 제품은 제품 패키지가 위와 같은 박스로 변경되었습니다.
개요
Pixhawk? 6X는 Pixhawk? FMUv6X Open Standard 및 Pixhawk? Autopilot Bus Standard를 기반으로 하는 성공적인 Pixhawk? 비행 컨트롤러 제품군에 대한 최신 업데이트입니다. PX4 Autopilot?이 사전 설치된 상태로 제공됩니다. Pixhawk? 6X 내부에는 Bosch?, InvenSense?의 센서 기술과 결합된 STMicroelectronics? 기반 STM32H753이 있어 학술 및 상업용 애플리케이션 모두에 적합한 자율 차량 제어를 위한 유연성과 안정성을 제공합니다.
Pixhawk? 6X의 H7 마이크로컨트롤러에는 최대 480MHz로 실행되는 Arm? Cortex?-M7 코어, 2MB 플래시 메모리 및 1MB RAM이 있습니다. 업데이트된 처리 능력 덕분에 개발자는 개발 작업을 보다 생산적이고 효율적으로 수행할 수 있으므로 복잡한 알고리즘과 모델을 사용할 수 있습니다.
FMUv6X 개방형 표준에는 더 나은 안정화를 위해 설계된 고성능, 저잡음 IMU가 탑재되어 있습니다. 별도의 버스에서 3중 중복 IMU 및 2중 중복 기압계. PX4 Autopilot이 센서 오류를 감지하면 시스템이 다른 센서로 원활하게 전환하여 비행 제어 안정성을 유지합니다. 독립적인 LDO는 독립적인 전원 제어로 모든 센서 세트에 전원을 공급합니다. 고주파 진동을 걸러내고 소음을 줄여 정확한 판독값을 보장하는 진동 차단 시스템으로 차량이 전반적인 비행 성능을 향상시킬 수 있습니다. 외부 센서 버스(SPI5)는 2개의 칩 선택 라인과 추가 센서 및 페이로드를 위한 데이터 준비 신호를 가지고 있으며 SPI 인터페이스가 있으며 통합 Microchip 이더넷 PHY를 통해 이더넷을 통한 미션 컴퓨터와의 고속 통신이 가능합니다.
Pixhawk? 6X는 기업 연구소, 신생 기업, 학계(연구, 교수, 학생) 및 상용 응용 프로그램의 개발자에게 적합합니다. Holybro는 각각 다른 폼 팩터와 인터페이스를 가진 Pixhawk Baseboard와 Pixhawk Mini-Baseboard를 제공합니다. 주요 디자인 포인트
- 최대 480MHz의 클록 속도를 제공하는 고성능 STM32H753 프로세서
- 모듈식 비행 컨트롤러: 100핀 및 50핀 Pixhawk? Autopilot 버스 커넥터로 연결된 분리된 IMU, FMU 및 기본 시스템.
- 이중화: 개별 버스에 3x IMU 센서 및 2x 기압계 센서
- 3중 이중화 도메인: 별도의 버스 및 별도의 전원 제어가 있는 완전히 격리된 센서 도메인
- 고주파 진동을 걸러내고 소음을 줄여 정확한 판독값을 보장하는 새로 설계된 진동 절연 시스템
- 고속 미션 컴퓨터 통합을 위한 이더넷 인터페이스
- IMU는 온보드 가열 저항기에 의해 온도가 제어되어 IMU의 최적 작동 온도를 허용합니다.
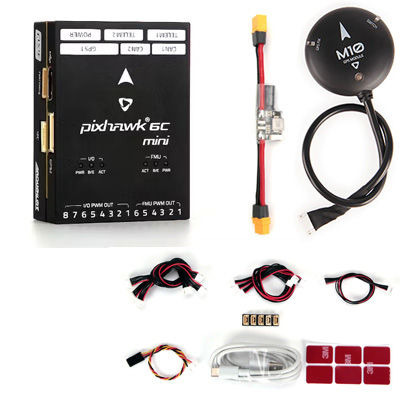
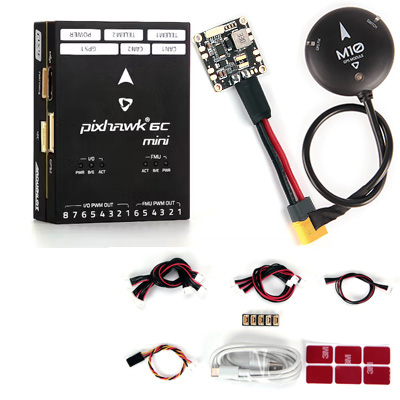
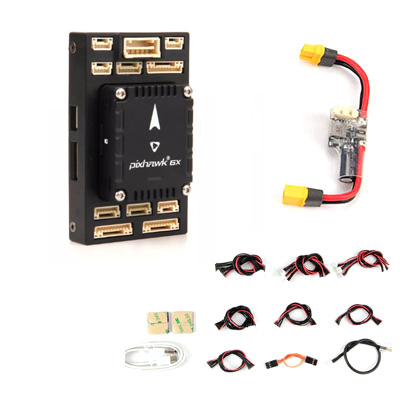
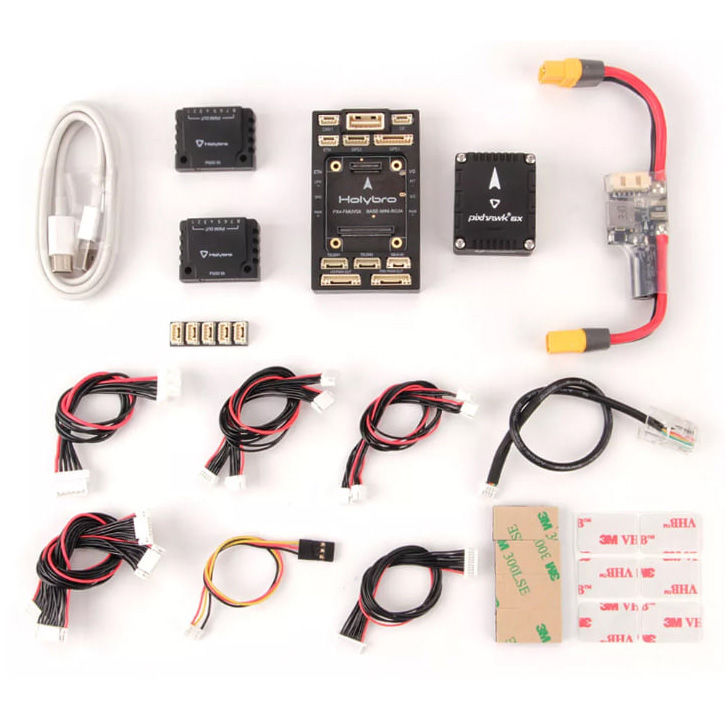
세트 포함:
Pixhawk 6X 비행 컨트롤러 모듈
Pixhawk 미니 베이스
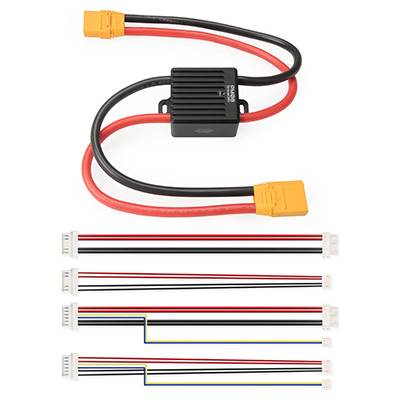
PM02D 전원 모듈
케이블 세트

 | 2023-08-03 11:46:41